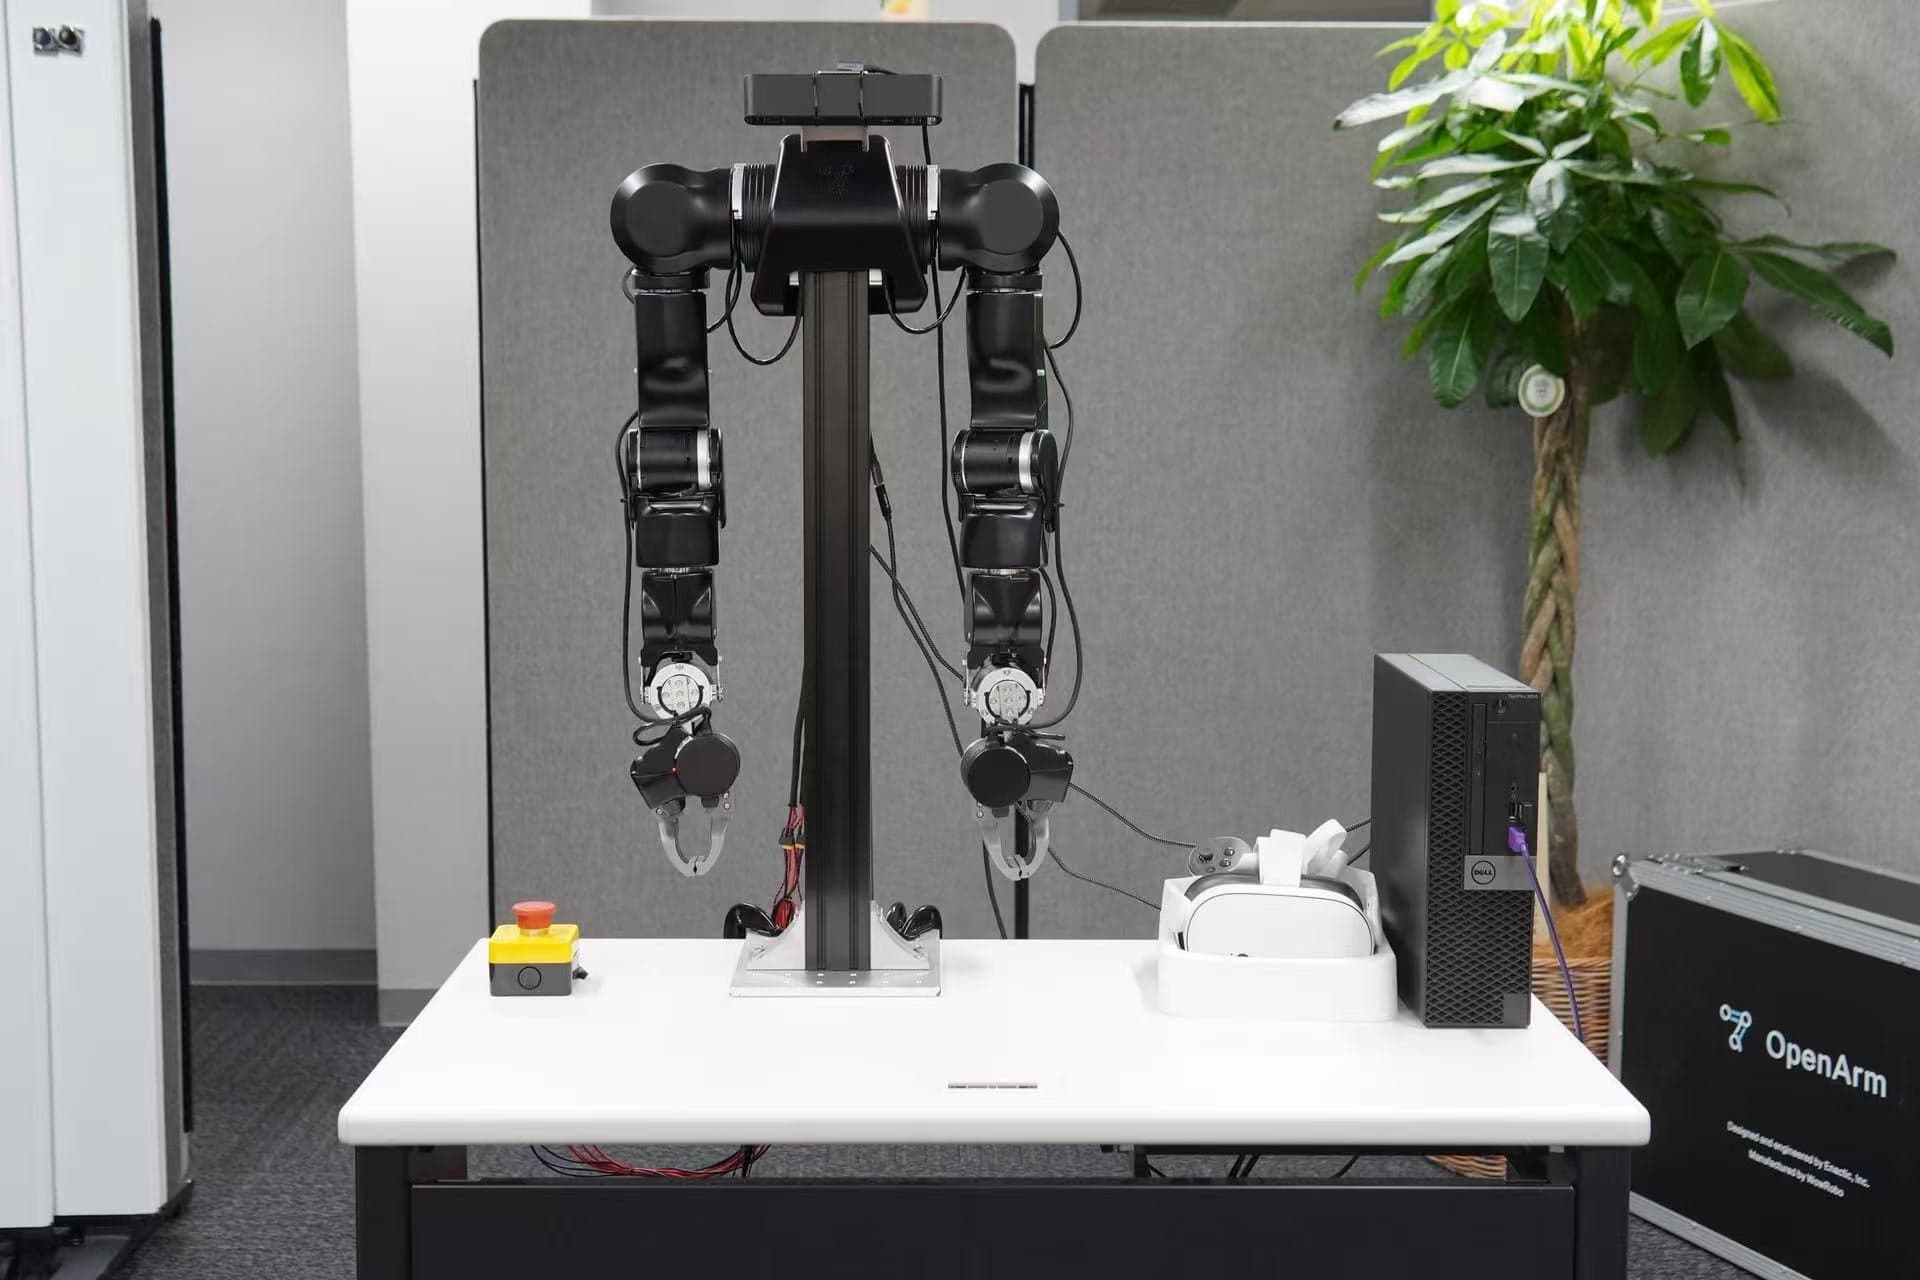
背景:Physical AI の実現に向け、実機データの収集・学習を推進
ミライビットは、ロボットが視覚や言語による指示をもとに、現実の環境で自ら作業を実行できる Physical AI(フィジカルAI。身体を持ち、実世界で動くAI)の実現を目指しています。そのためには、AIモデルの開発だけでなく、実際のロボットを動かし、さまざまな作業を通じて得られる実機データを蓄積することが重要です。
現在は、オープンソースの双腕ロボット「OpenArm v2」を用いた遠隔操作環境を構築し、ロボット操作データの収集を開始しています。収集したデータを AI の学習・評価に活用し、実機での検証までつなげる研究開発を進めています。また、ヒューマノイドロボット「Unitree G1」も開発環境に導入し、双腕ロボットからヒューマノイドまで、さまざまなロボットへの展開を見据えています。
OpenArm からヒューマノイドまで、実機を中心に研究開発
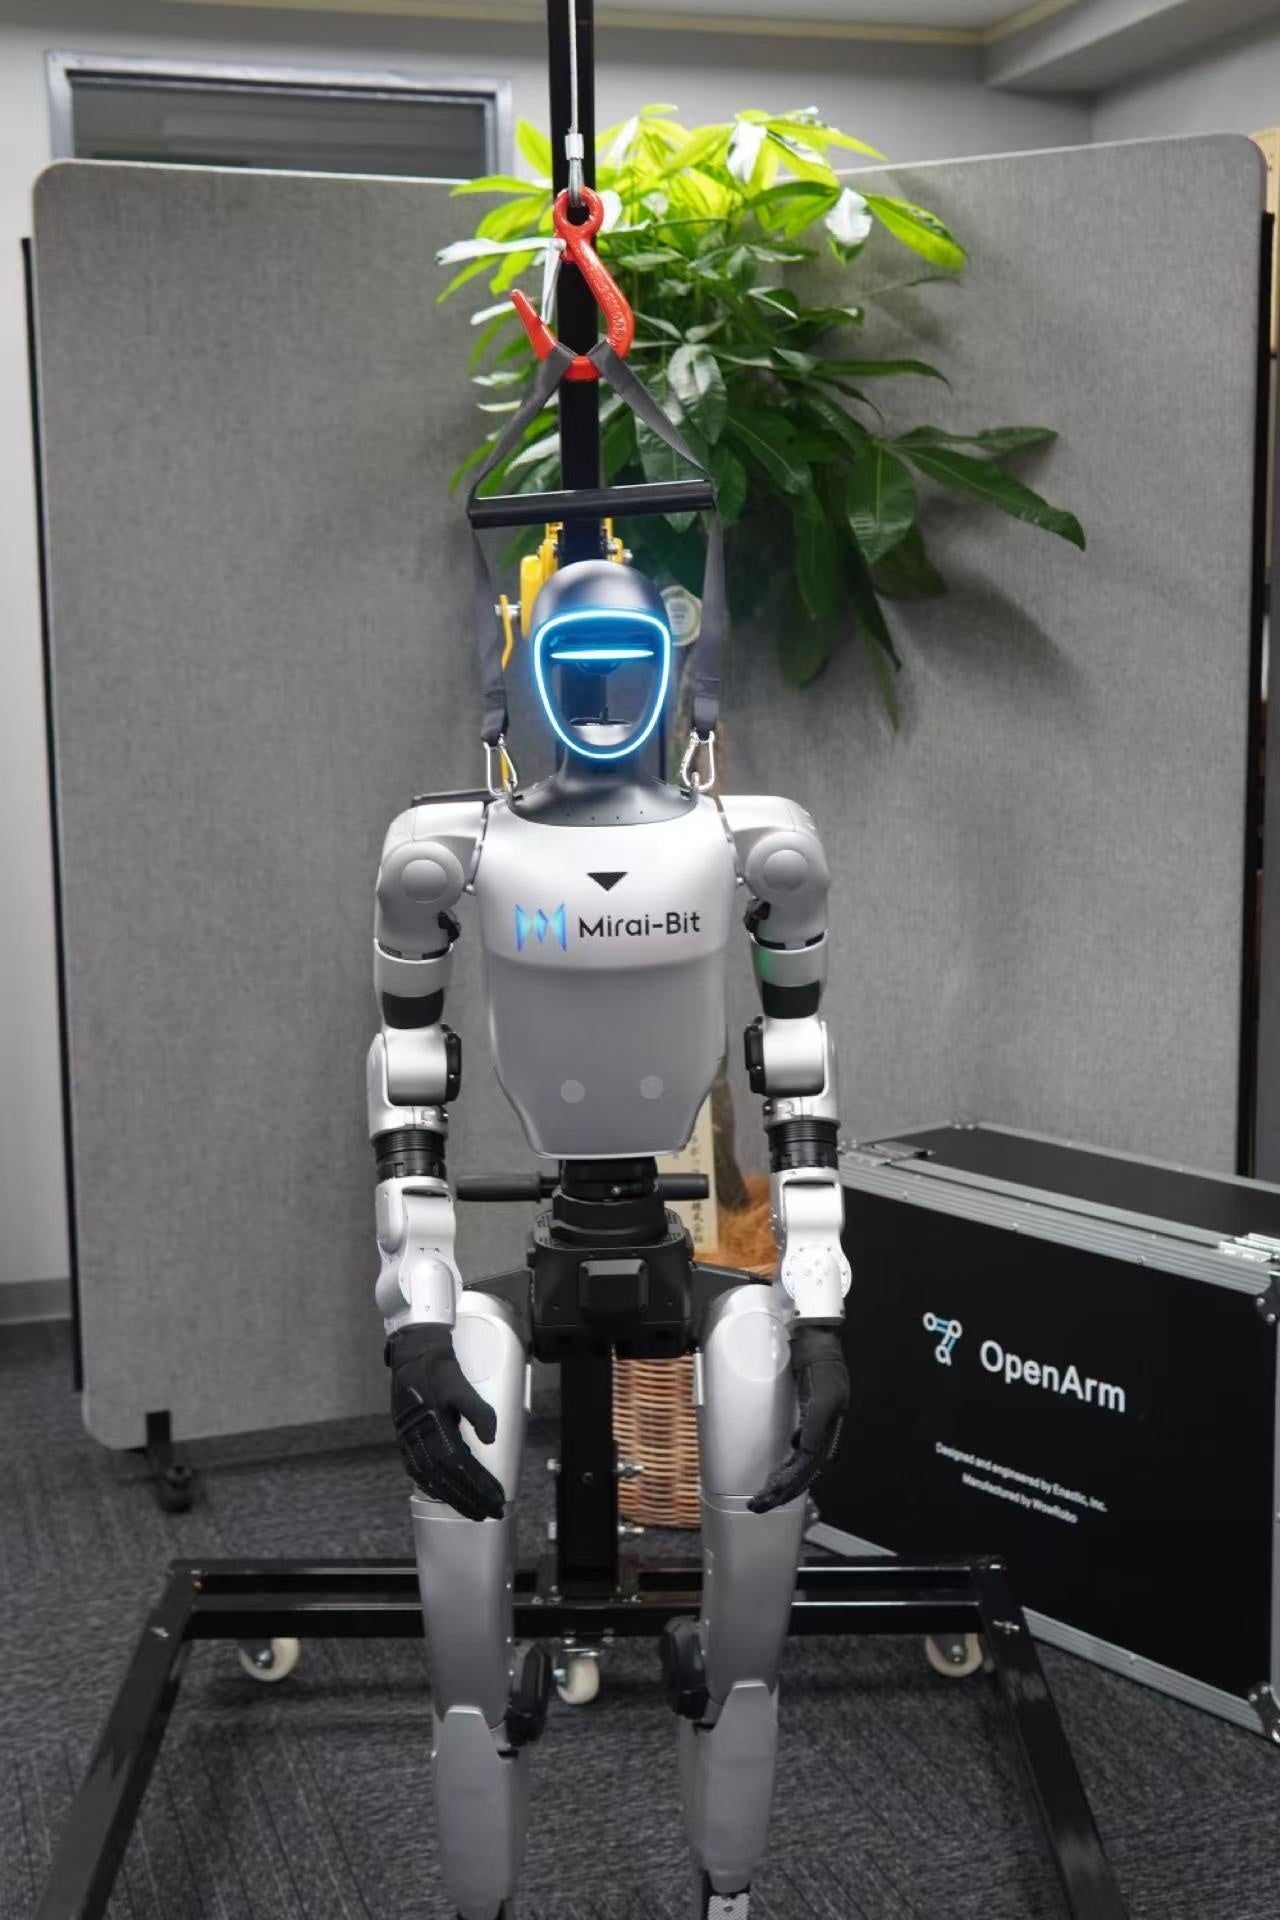
ミライビットでは、OpenArm v2 を中心にロボットの操作データを収集し、そのデータを活用した AI モデルの学習・評価を進めています。実際のロボットを動かしながら、データ収集からモデル開発、実機での検証までを繰り返すことで、ロボットがさまざまな作業を行うための技術を蓄積しています。
さらに、ヒューマノイドロボット「Unitree G1」も研究開発に活用しています。双腕ロボットで培ったデータ収集・AI 開発の技術を、将来的にはヒューマノイドを含むより汎用的なロボットへ展開していくことを目指します。
今後の展開
今後は、実機データの収集・学習・評価を継続し、Physical AI を実際の現場で活用できる技術へと発展させていきます。また、企業・大学・研究機関に向けて、実機データ収集環境の構築支援や、Physical AI に関する研究開発・PoC にも取り組んでいきます。
代表コメント
Physical AI の実現には、AI モデルだけでなく、実際のロボットからどのようなデータを集め、どのように学習へつなげるかが重要です。
私たちは、ロボットを動かし、データを集め、AI を学習させ、実機で検証するところまで、自分たちの手で積み重ねていきます。現実世界で本当に役立つロボット AI の実現を目指し、研究開発を進めていきます。
本件に関するお問い合わせ
本リリースは PR TIMES でも配信しています:ミライビット株式会社、Physical AIの研究開発を本格始動(PR TIMES)
実機データ収集環境の構築支援や研究開発・PoC のご相談はお問い合わせフォームから、または inquiry@mirai-bit.co.jp までご連絡ください。ご相談だけでも歓迎です。
Physical AI の研究開発に取り組む仲間も募集しています。詳しくは採用情報をご覧ください。