Data Collection Workstation
ロボットに「手作業」を
教える土台をつくる。
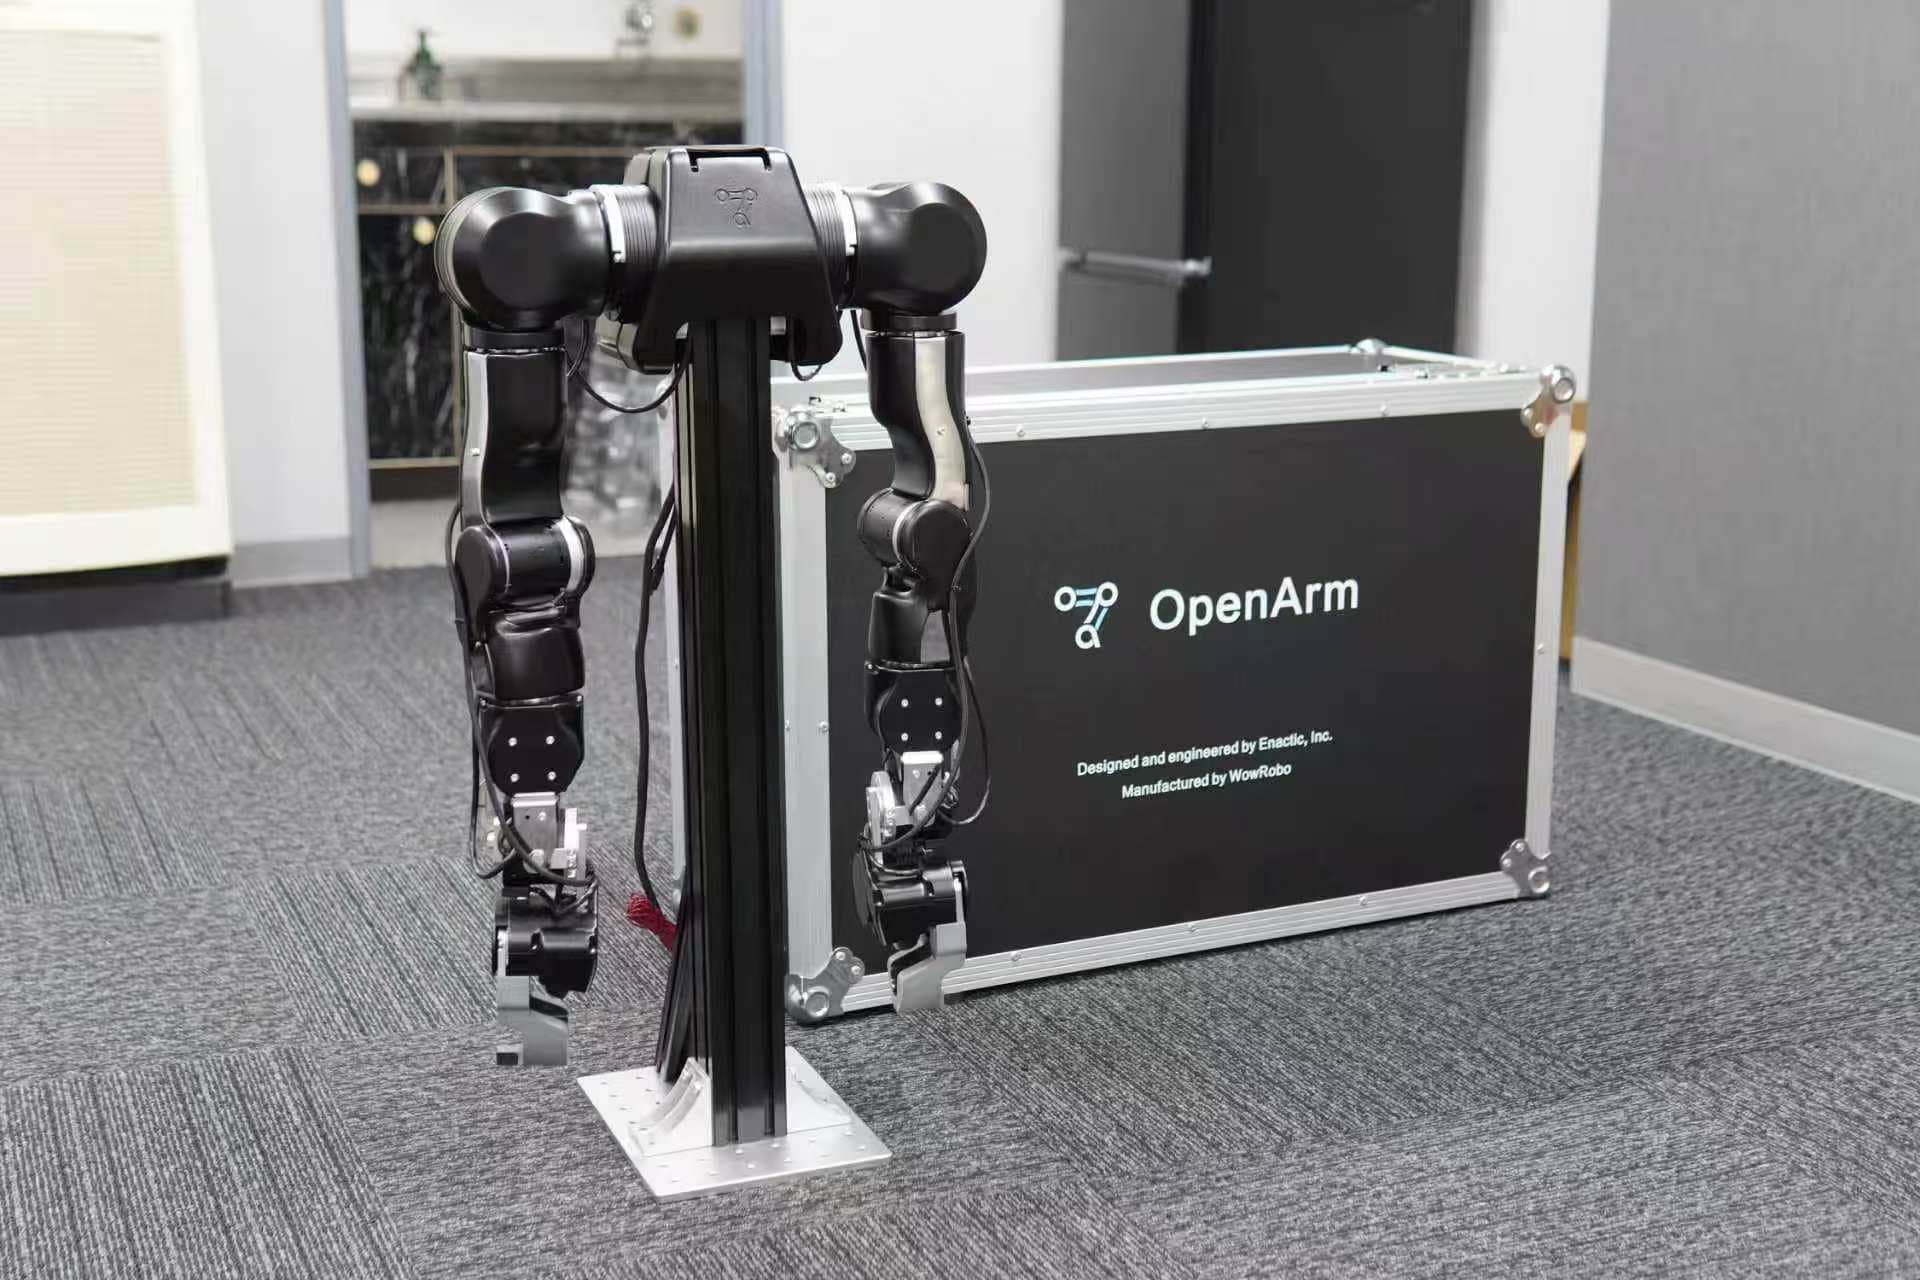
オープンソースの双腕ロボット OpenArm v2 で、AI が学ぶための操作データを現場で収集。開梱してすぐ始められる環境をワンパッケージでご提供します。
※ 単体の機体販売は行っておりません。お手持ちの OpenArm への導入支援のみも可能です。
How it works
データ収集から「動く AI」まで、一気通貫
Physical AI の性能は、突き詰めればお手本データの質と量で決まります。データを集めて終わりではなく、VLA による学習と実機での活用まで伴走します。
01
人がお手本を見せる
人がロボットを遠隔操作して対象の作業を実演し、その動きをお手本データとして記録します。接触の多い細かな作業でも、再現可能な手順(SOP)と品質チェックで、AI 学習に効く高品質データを集めます。
02
AI がお手本から学習する
集めたお手本データから、AI「VLA(視覚・言語・動作モデル)」が作業のやり方を学習します。「赤い箱に入れて」のような言葉での指示に応じて動かすことを目指します。
03
ロボットが自分で作業する
学習した AI を OpenArm 実機に載せ、ロボットが自律的に作業を実行します。試験導入(PoC)から現場での定着まで、日本語でハンズオン伴走します。
Package
パッケージ構成
必要な要素を組み合わせてご提供します。ハードウェアの要否も含めて柔軟に構成できます。
OpenArm 双腕ハードウェア(任意)
単体の機体販売は行いません。オープンソースの OpenArm v2 双腕プラットフォーム(7自由度・QDDバックドライバブル)は、必要に応じて手配。お手持ちの機体への導入支援のみも可能です。
データ収集ソフトウェア
LeRobot をベースにした遠隔操作・録画・再生・品質チェックのワークフロー。「箱を開けたらすぐ採れる」状態でお渡しします。
キャリブレーション・立ち上げ支援
CAN 接続からモーターキャリブレーション、重力補償、ROS2 ドライバ起動、遠隔操作の初回録画まで。再現可能な SOP 付きでハンズオン支援します。
サンプルデータセット
代表的な pick-place タスクのサンプル遠隔操作データセット。フォーマットと品質基準の参照リファレンスとして活用いただけます。
学習・VLA 活用の伴走(任意)
集めたデータで模倣学習・VLA を学習し、実機で動かすところまで伴走。「データ収集だけ」でも「動く AI まで」でも、必要な範囲でご一緒します。
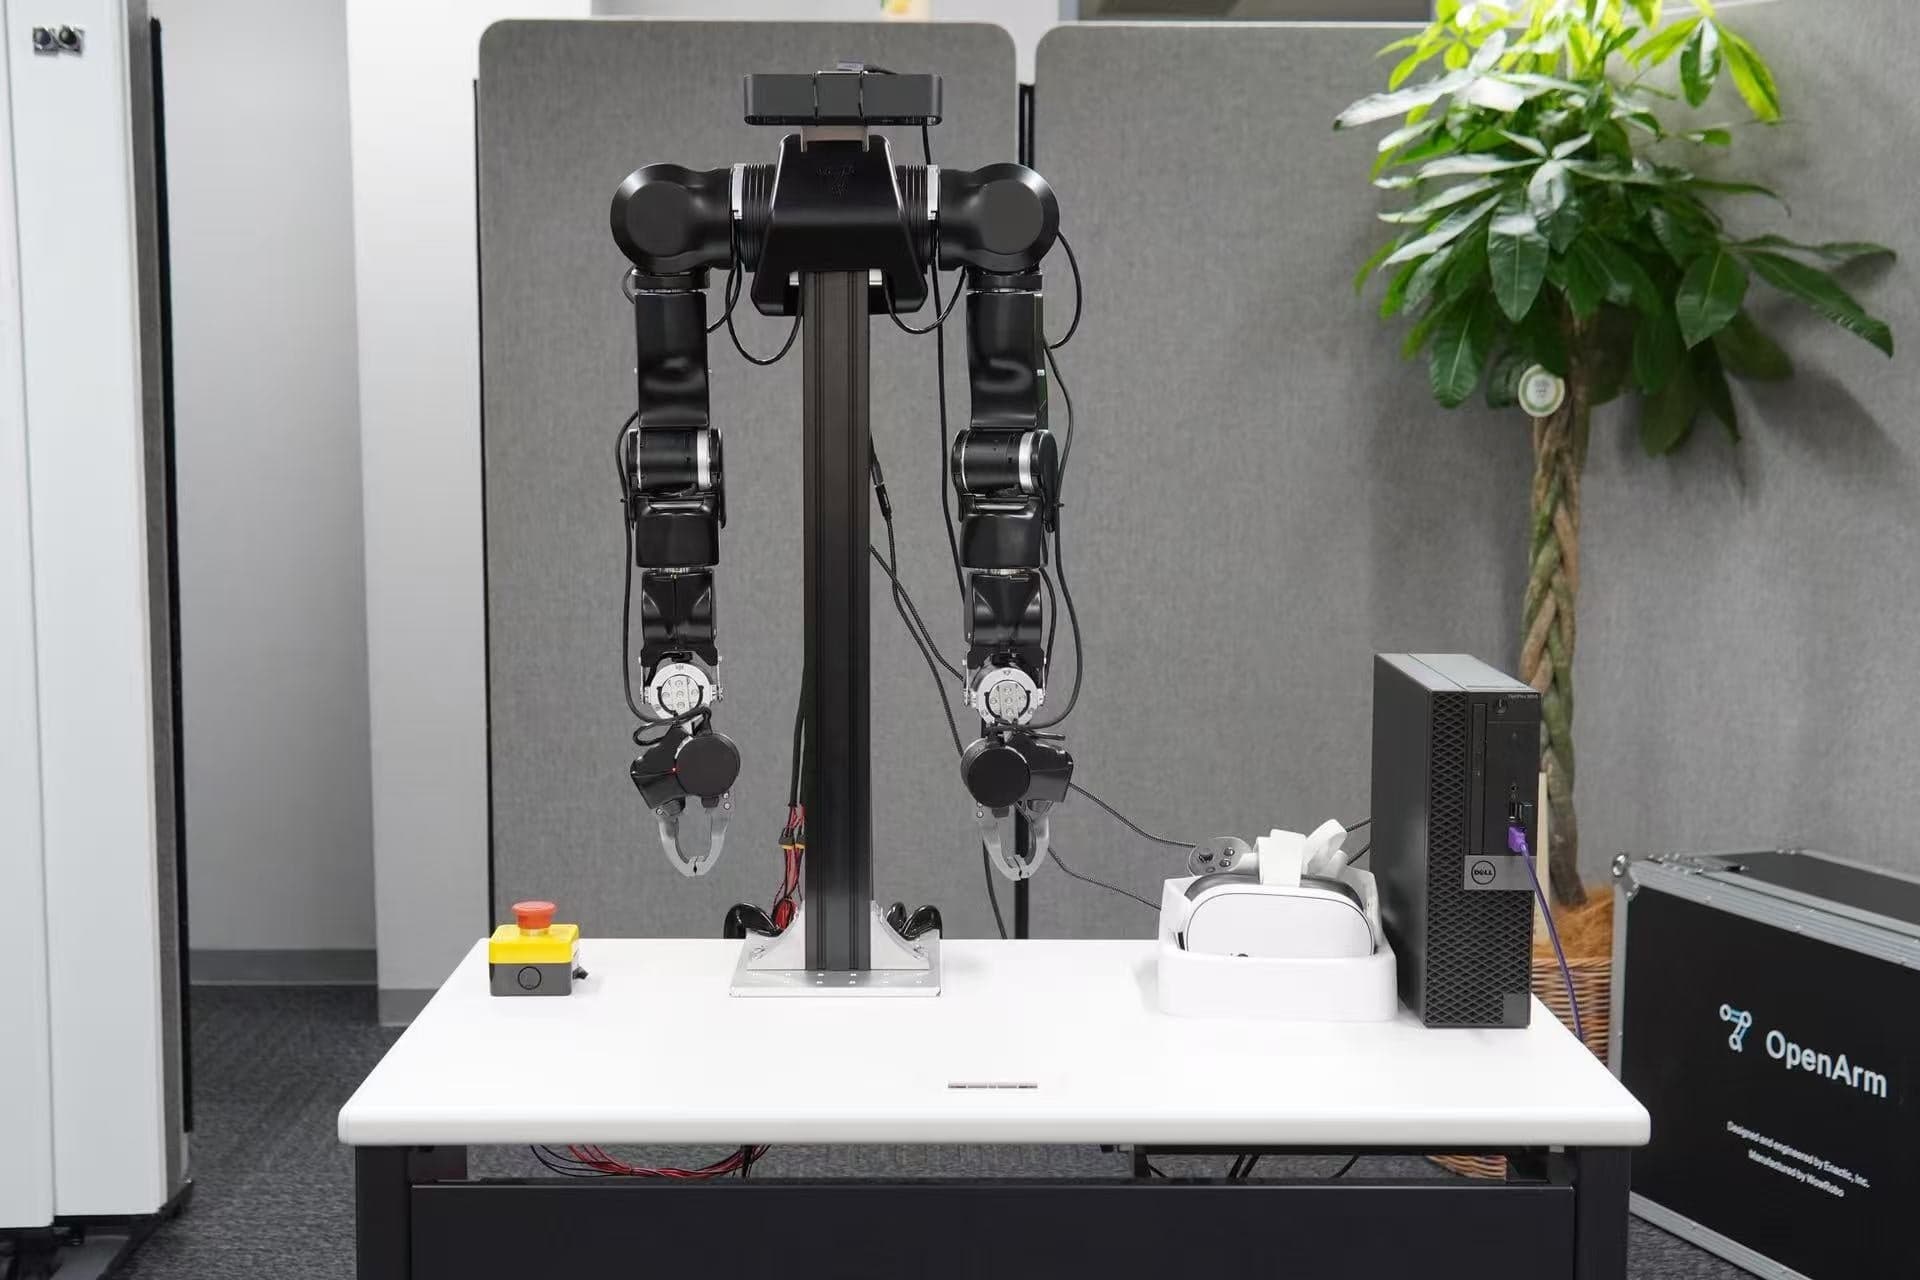
自社で回しているものと同じワークフロー
OpenArm v2 を社内に構築し、実際にデータを採りながら開発を進めています。カタログ上の構成ではなく、日々動かしている環境をそのままお渡しします。
再現可能な SOP
誰が採っても同じ品質のデータが集まる標準手順。
高品質なデータ
接触の多いタスクでも破綻しない収集設計と品質チェック。
開梱即収集
ハードとソフトを統合してお渡し。環境構築に時間を溶かしません。
国内での立ち上げ支援
導入時のハンズオンから運用中の技術サポートまで日本語で。
Specifications
OpenArm v2 主な仕様
7 DOF
自由度(片腕)
6.0 kg
ピーク可搬重量(定格 4.1 kg)
CAN-FD
通信(SocketCAN)
ROS 2
MoveIt 2・LeRobot 統合
MuJoCo・Isaac Sim
シミュレーション
Apache-2.0
SW ライセンス(HW は CERN-OHL-S)
※ モーターは QDD バックドライバブル(高コンプライアンス)。遠隔操作は双方向力フィードバック・重力補償・力制御に対応。仕様はオープンソースプロジェクトの公開情報に基づきます。最新値・構成の詳細はお問い合わせください。
Process
導入の流れ
STEP 1
ヒアリング
タスク・対象物・環境・目標データ量をお伺いし、最適な構成をご提案します。
STEP 2
お見積り・構成決定
ハードウェアの要否、ソフトウェア・支援範囲を確定し、お見積りをご提示します。
STEP 3
セットアップ・立ち上げ
キャリブレーションから初回データ収集まで、SOP に沿ってハンズオンで立ち上げます。
STEP 4
運用・継続サポート
収集運用の定着まで伴走。データ品質や追加タスクのご相談も継続対応します。
まずはデータ収集の課題からご相談ください
タスクや目標に合わせて、最適な構成とお見積りをご提案します。構成のご相談・技術的なご質問だけでも歓迎です。企業の研究部門・製造業、大学・研究機関に向けてご提供しています。
※ ご相談だけでも歓迎です。しつこい営業はいたしません。